
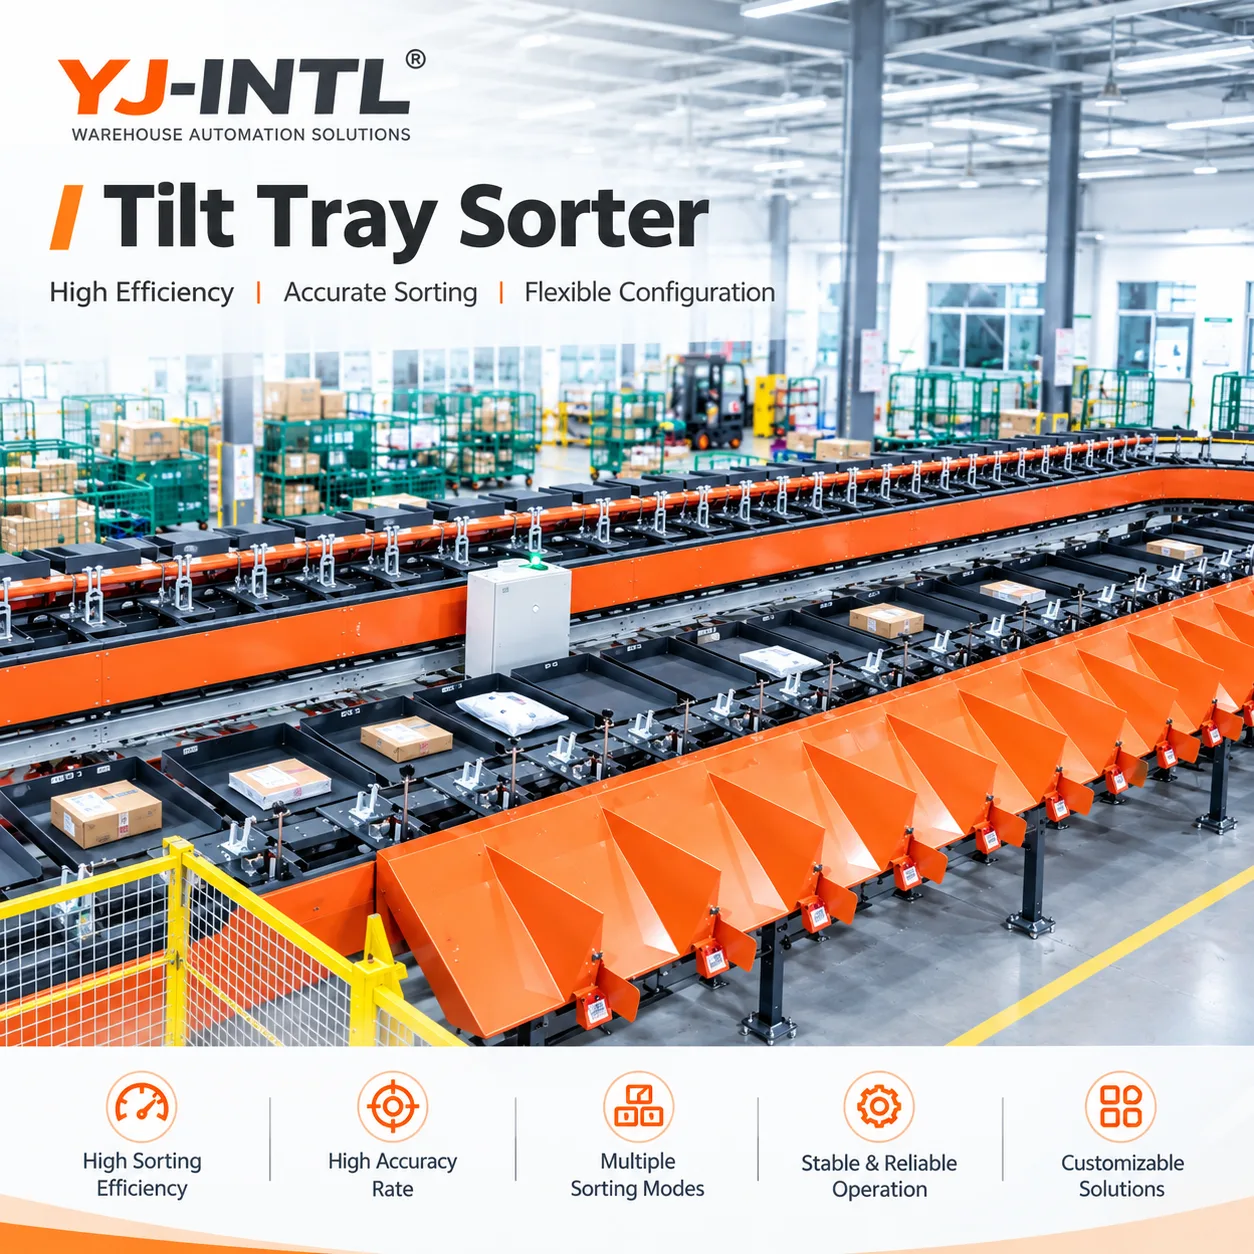
Кросс-белт сортер
Роботизированная система приема посылок для автоматической сортировки посылок
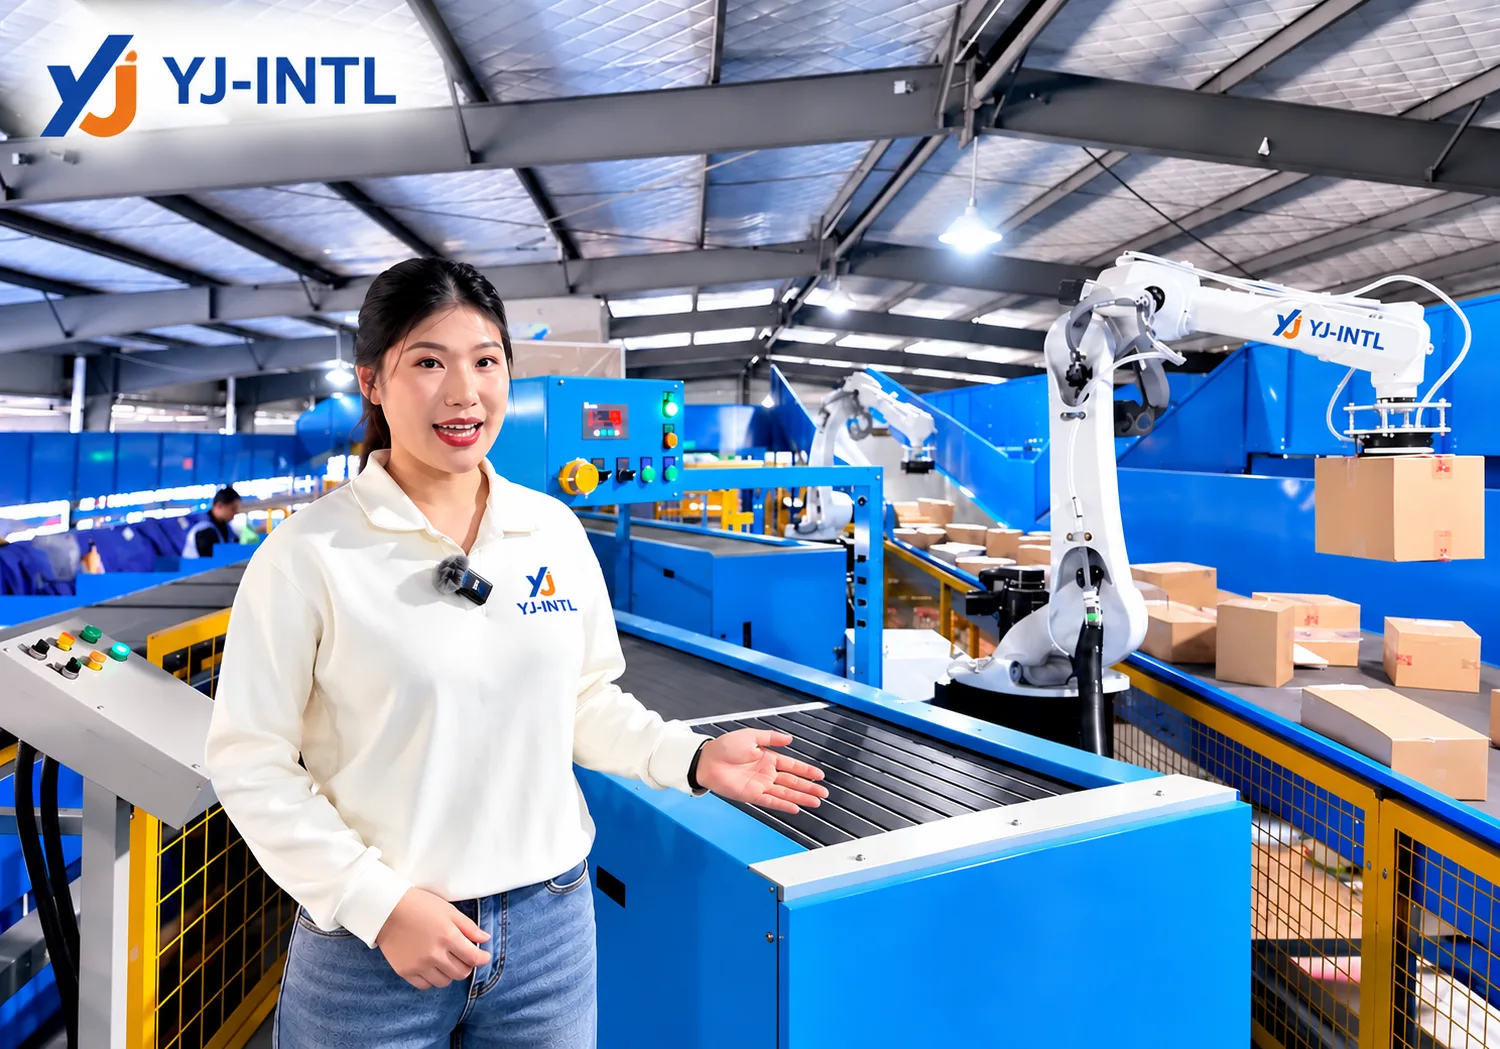
Роботизированная система подачи посылок автоматизирует подачу посылок на сортировочные и конвейерные линии с помощью технологий роботизированной обработки. Разработанная для логистических операций с большими объемами, она позволяет сократить ручную обработку, обеспечивая при этом непрерывный и упорядоченный поток посылок.
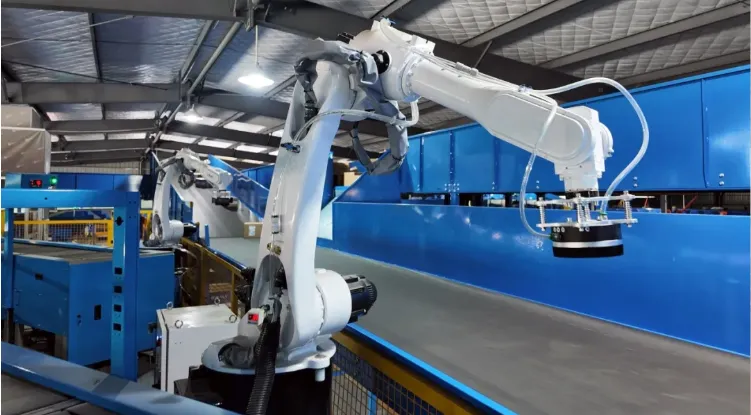
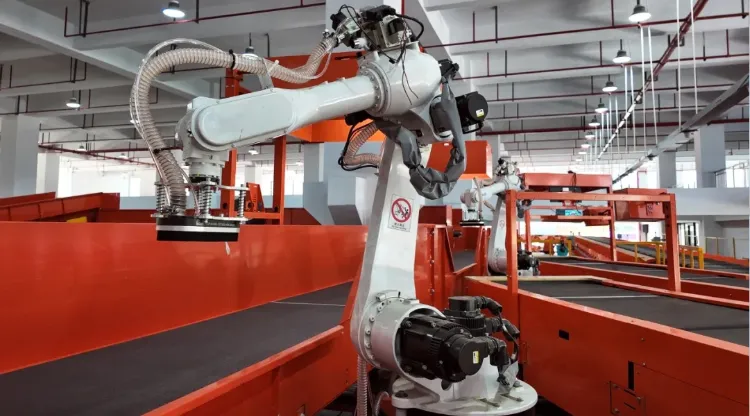
Промышленный робот-манипулятор оснащен высокоточной 3D-камерой и гибкими захватными устройствами, что позволяет осуществлять 3D-позиционирование и распознавание объектов, определение их ориентации, а также гибкий и неразрушающий захват. Он широко применяется в различных сценариях, таких как беспилотная подача, сортировка и погрузка посылок, а также обработка заготовок в сфере экспресс-логистики.
- Автоматическая подача посылок
- Роботизированный подбор и размещение
- Гибкая конфигурация захватов
- Стабильная подача на конвейер
- Интеграция с сортировочной линией
- Сокращение объема ручной обработки
ТЕХНИЧЕСКИЕ ХАРАКТЕРИСТИКИ
| Технические характеристики | Подробности |
|---|---|
| Тип продукта | Роботизированная система приема посылок |
| Применение | Автоматическая подача и направление посылок |
| Способ обработки | Роботизированный подбор и размещение |
| Основное оборудование | Промышленный робот-манипулятор |
| Рабочий орган | Настраивается с учетом характеристик посылки |
| Интеграция конвейера | Совместимость с индивидуальными схемами расположения конвейеров |
| Управление | Комплексное управление автоматизацией |
| Обработка посылок | Картонные коробки, посылки и упакованные товары |
| Схема системы | Адаптировано в соответствии с требованиями объекта |
| Интеграция | Конвейеры, сканеры, системы автоматического весового контроля (DWS) и сортировочные системы |
| Установка | Конфигурация на основе проектов |
| Настройка | Робот, захват, конвейер, схема расположения и система управления |
| Области применения | Курьерские службы, электронная коммерция, 3PL и распределительные центры |
Подробности
Основные особенности продукта
1. Автоматизированная приемка посылок
Автоматически захватывает посылки и размещает их на конвейерной линии, сокращая количество повторяющихся операций ручной загрузки.
2. Роботизированная обработка
Промышленные робототехнические манипуляторы обеспечивают гибкую обработку посылок и могут настраиваться с учетом требуемого положения загрузки и технологического процесса.
3. Непрерывный поток материала
Предназначен для обеспечения стабильной подачи посылок на последующее сортировочное оборудование и автоматизированные конвейерные системы.
4. Гибкая конструкция рабочего органа
Система захвата может настраиваться с учетом характеристик посылок, что позволяет адаптироваться к различным формам упаковок и требованиям к их обработке.
5. Интеграция с сортировочными линиями
Может подключаться к ленточным конвейерам, роликовым конвейерам, сканерам, системам DWS и автоматизированным сортировочным установкам для посылок.
6. Сокращение объема ручного труда
Автоматизирует повторяющиеся операции по погрузке и помогает снизить нагрузку на операторов в зонах обработки посылок.
7. Разработано для автоматизированной логистики
Подходит для распределительных центров, экспресс-узлов, центров выполнения заказов электронной коммерции и других логистических объектов с высокой пропускной способностью.
 |  |
|---|
Конструкция роботизированной системы приема посылок
Система объединяет роботизированное погрузочно-разгрузочное оборудование с конвейерной транспортировкой и системой управления потоком посылок, образуя автоматизированный процесс поступления грузов.
Основные компоненты
1. Промышленный робот-манипулятор
Выполняет автоматизированные операции по подбору и размещению.
2. Зона выдачи посылок
Принимает поступающие картонные коробки, посылки или упакованные товары перед их обработкой роботами.
3. Рабочий модуль / захват
Обрабатывает контакты и отправляет посылки в соответствии с выбранным способом обработки.
4. Индукционный конвейер
Обеспечивает контролируемую поверхность для перемещения посылок, поступающих на сортировку.
5. Интерфейс конвейера
Обеспечивает связь между робототехнической индукционной станцией и последующей системой автоматизации логистики.
6. Система управления
Координирует движения роботов, работу конвейера и общую последовательность индукции.
Области применения роботизированной системы приема посылок
Центры экспресс-доставки и курьерские центры
Обеспечивает автоматическую подачу посылок перед операциями сортировки и распределения.
Центры выполнения заказов в сфере электронной коммерции
Обеспечивает автоматизированную обработку заказов и посылок в условиях высокопроизводительных логистических центров.
Распределительные центры
Обеспечивает автоматическую подачу посылок между зонами приемки и сортировочными системами.
Складские комплексы 3PL
Помогает операторам 3PL сократить объем повторяющихся ручных операций при обработке посылок.
Автоматизированные сортировочные центры
Используется в качестве входного индукционного модуля для систем сортировки посылок с узкой лентой, поперечной лентой, колесами и других систем.
Линии обработки посылок
Может интегрироваться с конвейерами, сканирующим оборудованием, системами DWS и системами управления складом.
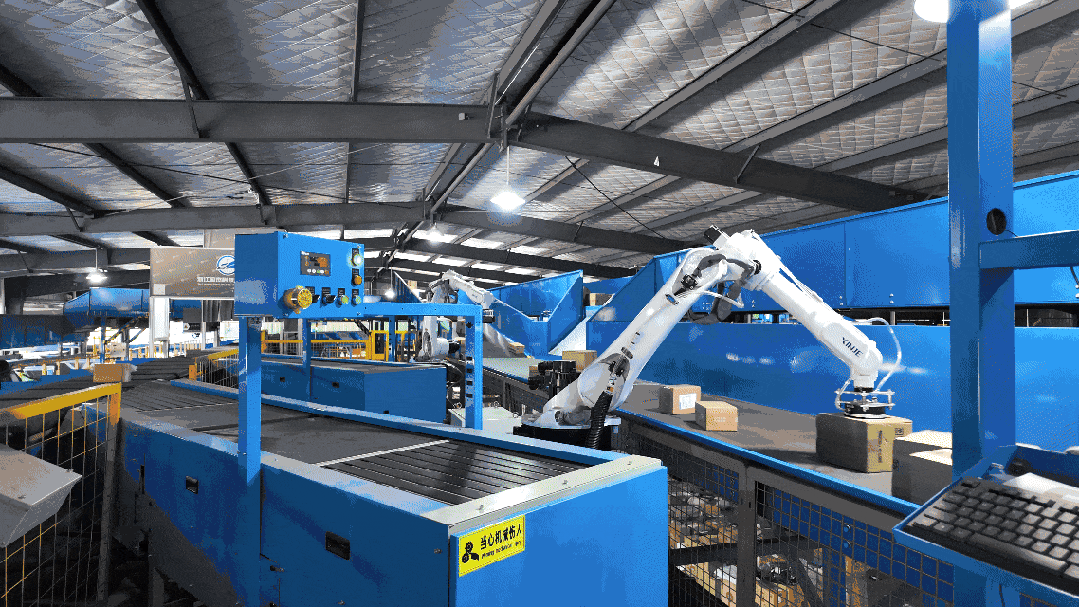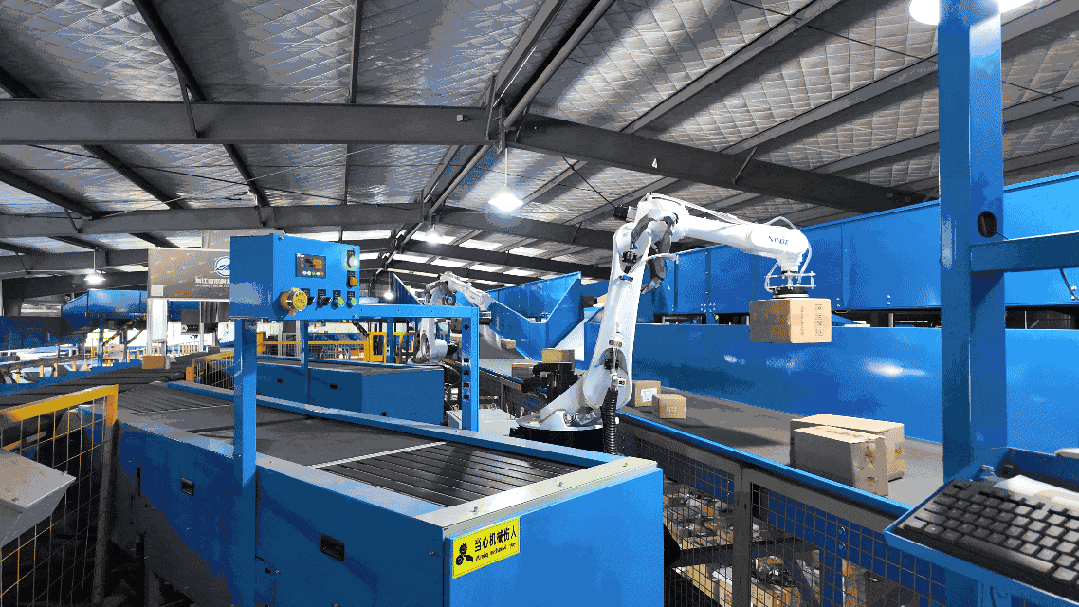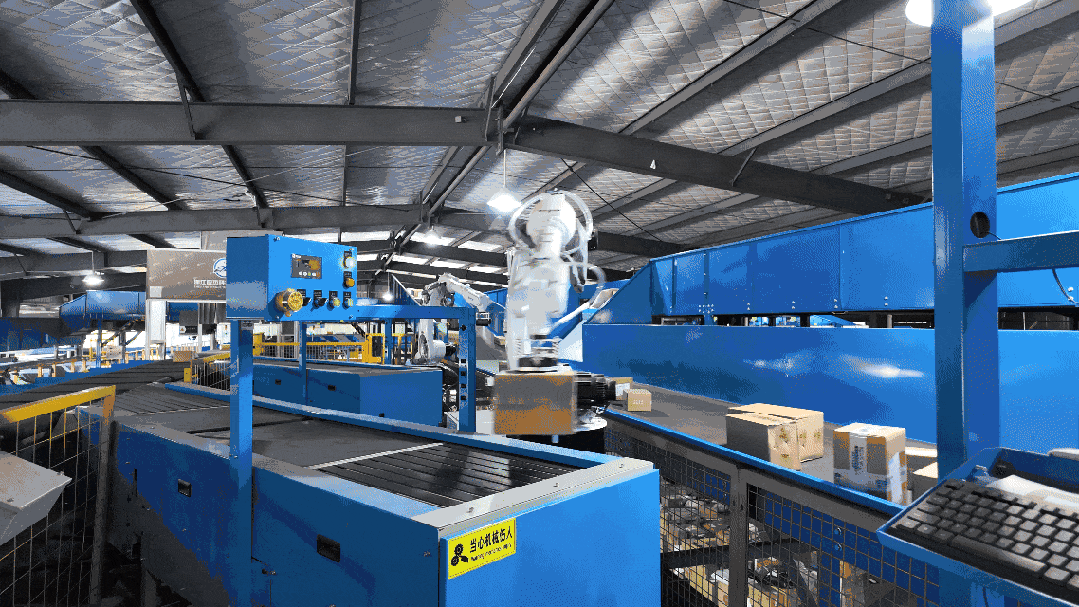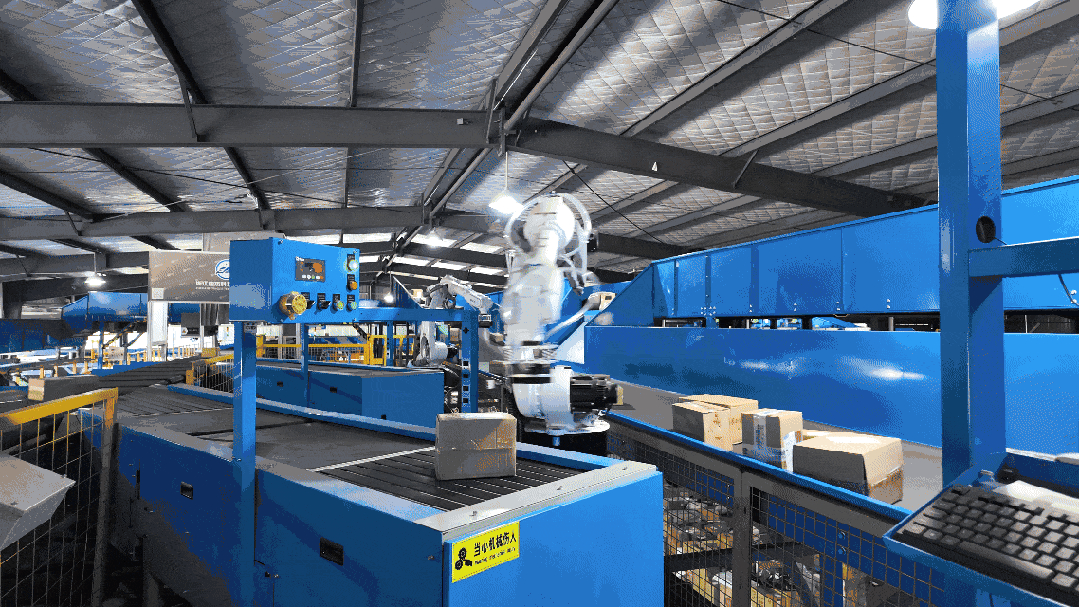
Настройте свою роботизированную станцию приема посылок
Различные посылки требуют разных стратегий обработки. Компания YJ-INTL может настроить индукционную систему с учетом условий вашего проекта.
Доступные варианты конфигурации
Настройка робота
Выберите подходящую конфигурацию роботизированной системы манипулирования в соответствии с требуемым рабочим диапазоном.
Настройка захвата
Настройте конечный эффектор с учетом размера посылки, особенностей поверхности и упаковки.
Конфигурация конвейера
Совместите индукционную станцию с имеющимися ленточными или роликовыми конвейерами.
Настройка макета
Скорректируйте расположение робота, направление движения конвейера и зону приема посылок с учетом планировки помещения.
Интеграция систем управления
Подключите робототехническую станцию к окружающему оборудованию автоматизации и системе управления.
⚙️ Основные технические характеристики и системы
1. Система роботизированного кормления на базе искусственного интеллекта и система 3D-визуализации
- 3-зонная система подачи: состоит из 14 четырёхступенчатых подающих столов, обеспечивающих оптимизацию обработки больших объемов поступающих посылок.
- Распознавание 3D-изображений: определяет форму, размеры и ориентацию упаковки в режиме реального времени для точного захвата.
- Бионические роботизированные манипуляторы с присосками: два легких, полностью автоматических роботизированных манипулятора, имитирующих ловкость человеческой руки, захватывают, выравнивают и поочередно размещают предметы на линиях сканирования и взвешивания.
- Сокращение трудозатрат: заменяет ручную подачу, что значительно снижает нагрузку на персонал в пиковый сезон.
2. Точное инфракрасное позиционирование и высокоскоростная транспортировка
- Определение положения посылки с помощью инфракрасного излучения: активные инфракрасные датчики в режиме реального времени определяют и корректируют положение посылки.
- Технология автоматической центровки: автоматически выравнивает посылки по центру конвейерных лент, предотвращая смещение от центра или падение во время высокоскоростной транспортировки.
3. Экологичная энергосберегающая архитектура питания
- Двигатели с постоянными магнитами: высокоэффективная приводная система, обеспечивающая класс энергоэффективности 1.
- Экологичность: сокращает потребление электроэнергии более чем на 40 %, помогая распределительным центрам достигать целей в области устойчивого развития и экологичной логистики.
4. Интеграция автономной доставки «последней мили»
- Развертывание беспилотного автопарка: беспрепятственная интеграция автономных транспортных средств для перевозки на короткие расстояния в рамках местных экспресс-доставок.
- Оптимизация затрат и эффективности: значительно снижает затраты на доставку «последней мили» и обеспечивает гибкость графиков отправки.
Вопросы и ответы
Роботизированная система приема посылок использует промышленный робот-манипулятор для автоматического захвата и размещения посылок на конвейере или сортировочной линии, что позволяет сократить количество повторяющихся операций ручной загрузки.
Система принимает посылки из зоны подачи, находящейся выше по технологическому потоку, определяет свободное рабочее место, извлекает посылку с помощью настроенного манипулятора и помещает её на конвейер, расположенный ниже по технологическому потоку.
Систему можно настроить для работы с картонными коробками, посылками и другими упакованными грузами с учетом их размеров, веса, характеристик поверхности и требований к обработке.
Да. Роботизированную станцию индукционной обработки можно спроектировать таким образом, чтобы она подключалась к уже имеющимся или вновь установленным ленточным конвейерам, роликовым конвейерам и другому оборудованию для транспортировки материалов.
Да. Рабочий модуль можно выбрать или настроить с учётом характеристик посылки и требуемого способа обработки.
Да. Роботизированная система индукции может использоваться в качестве модуля подачи, расположенного перед автоматизированными системами сортировки посылок.
Да. Роботизированная станция приема грузов может быть интегрирована в системы автоматизации логистики, включающие систему управления запасами (DWS), сканирование штрих-кодов, конвейерное и сортировочное оборудование.
К типичным сферам применения относятся курьерские хабы, центры выполнения заказов в сфере электронной коммерции, распределительные центры, склады 3PL и автоматизированные комплексы по обработке посылок.
Да. Положение робота, зона захвата, соединительный узел с конвейером, направление подачи, захват и общая схема установки могут быть настроены с учетом особенностей производственных помещений и технологического процесса заказчика.
Да. Компания YJ-INTL может предоставить роботизированное индукционное оборудование в рамках более широкого решения по автоматизации логистики, включая проектирование системы и интеграцию оборудования.
Для получения ценового предложения клиентам необходимо указать габариты и весовой диапазон посылок, тип посылок, требуемый технологический процесс, информацию о конвейере, имеющееся пространство, желаемый способ подачи, а также общий логистический поток.
Meet YJ-INTL at CeMAT ASIA 2026: Visit Booth N2-C1-2 for Complete Intralogistics Solutions
Читать далее
Meet YJ-INTL at CeMAT ASIA 2026: Sorting Equipment and Complete Intralogistics Solutions
Читать далее
Посетите стенд YJ-INTL на выставке CeMAT ASIA 2026: откройте для себя интеллектуальные решения для автоматизации складов
Читать далее