
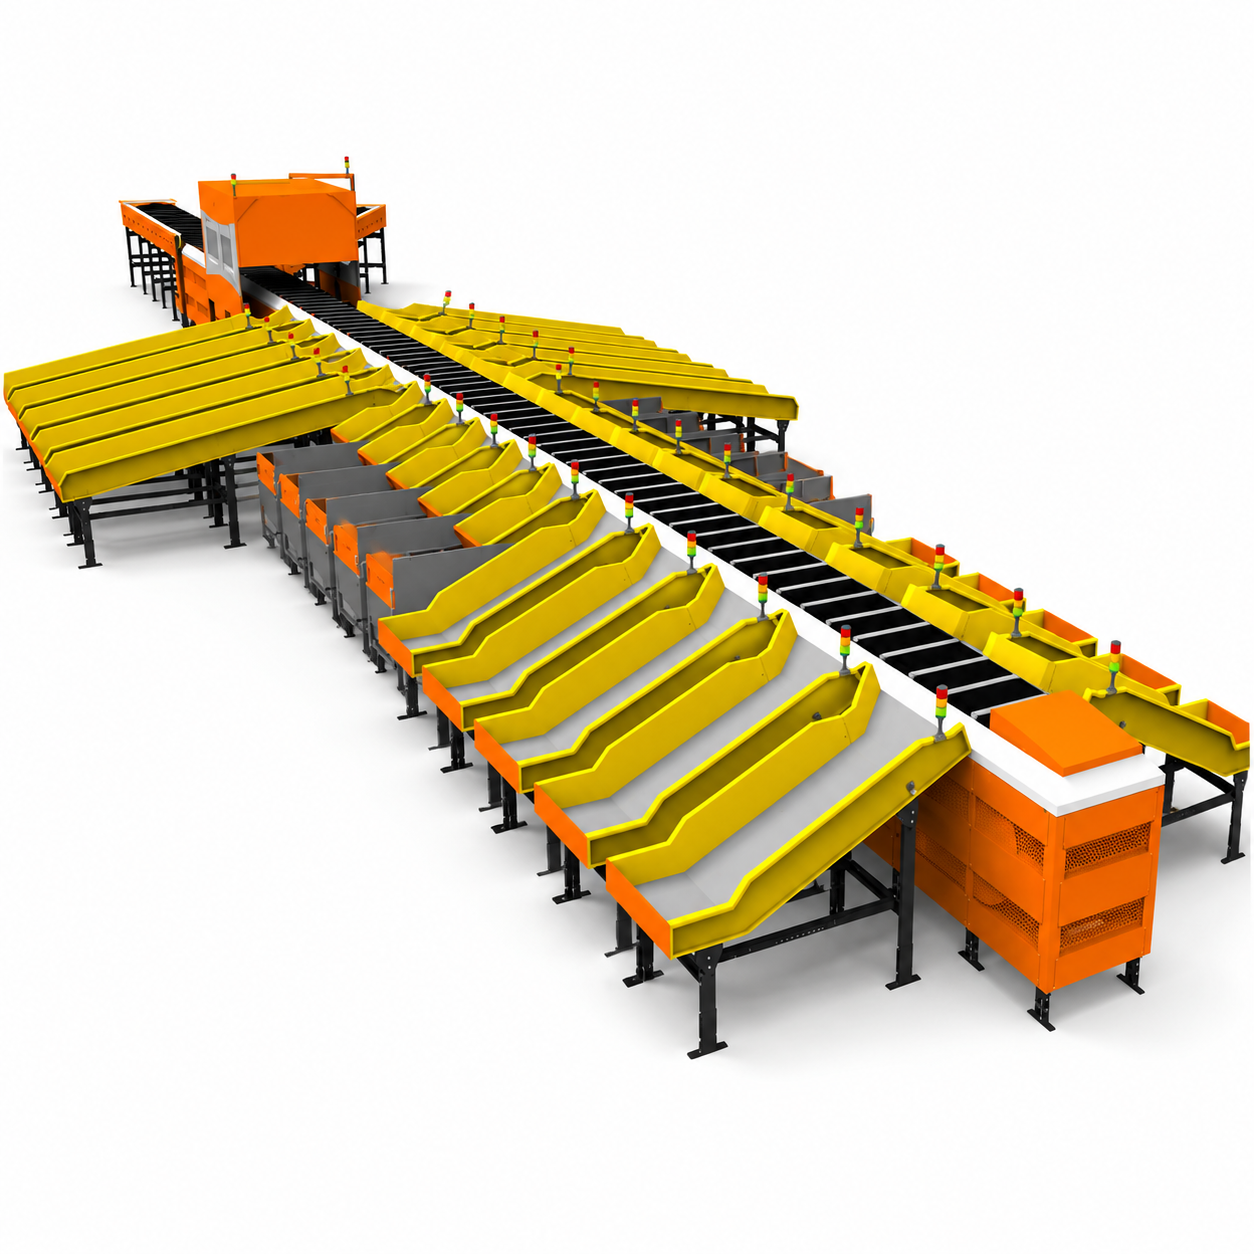
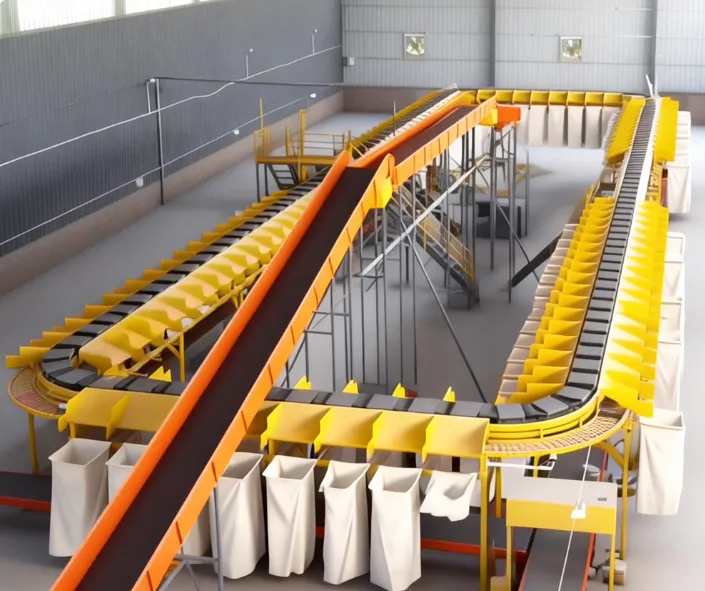
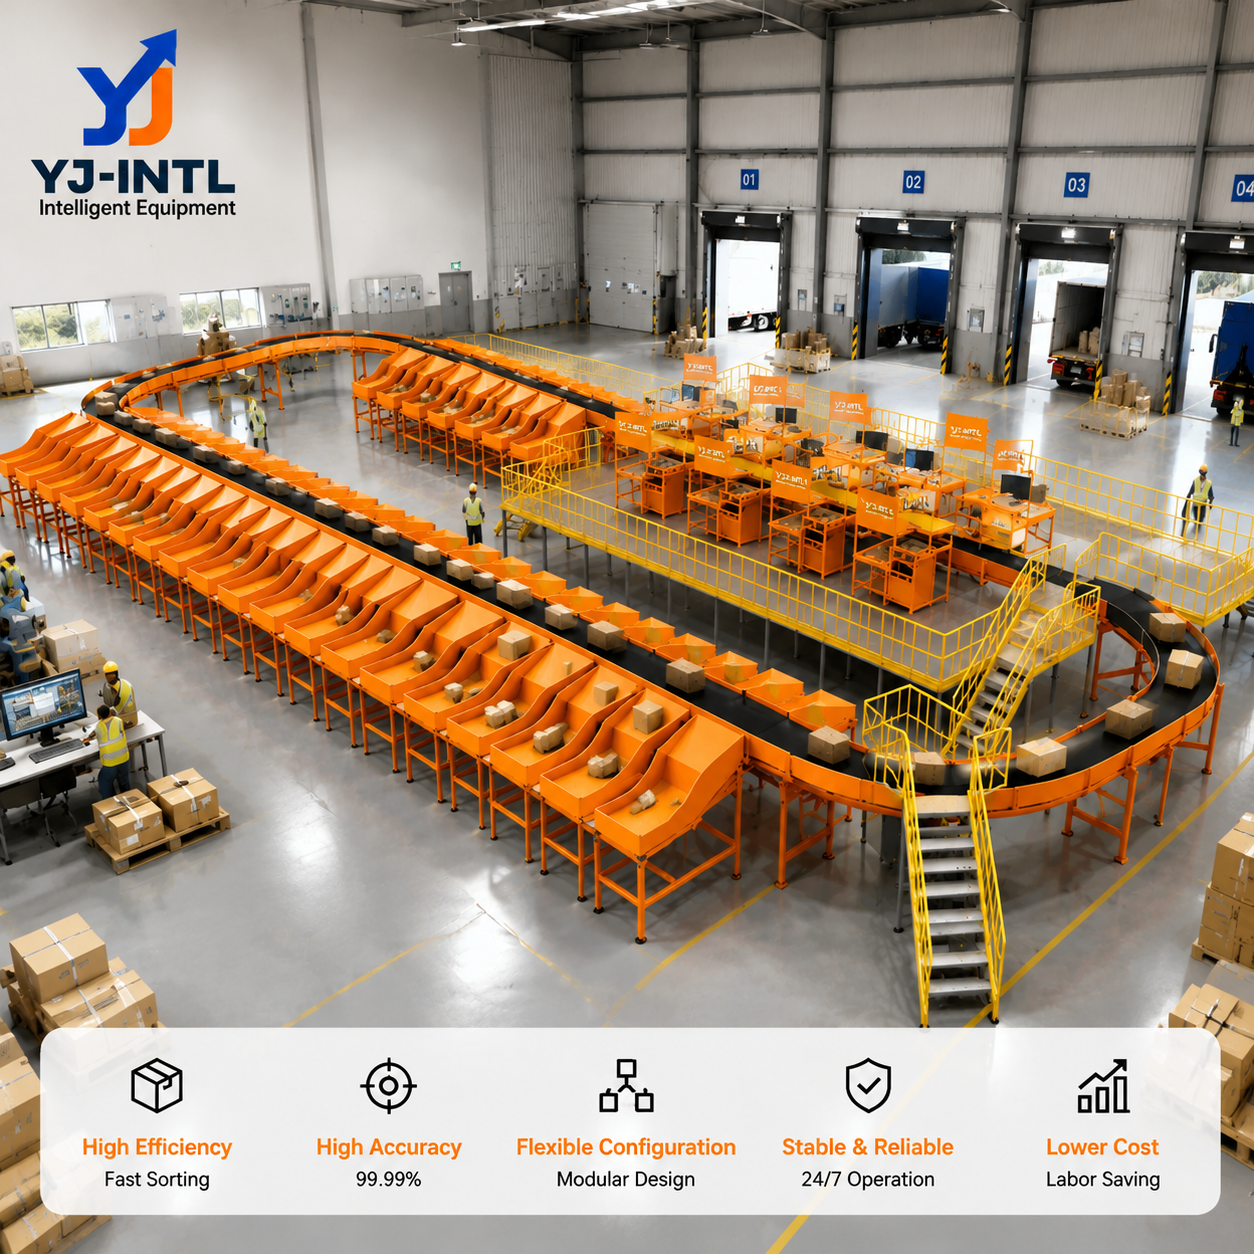
เครื่องคัดแยกสายพานไขว้
ระบบนำพัสดุด้วยหุ่นยนต์สำหรับการจัดเรียงพัสดุอัตโนมัติ
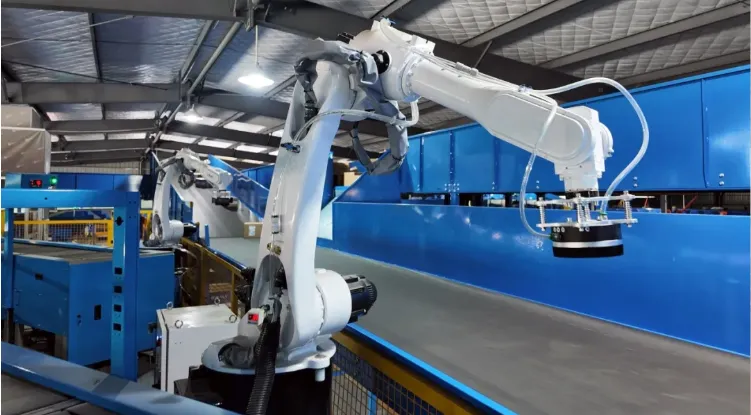
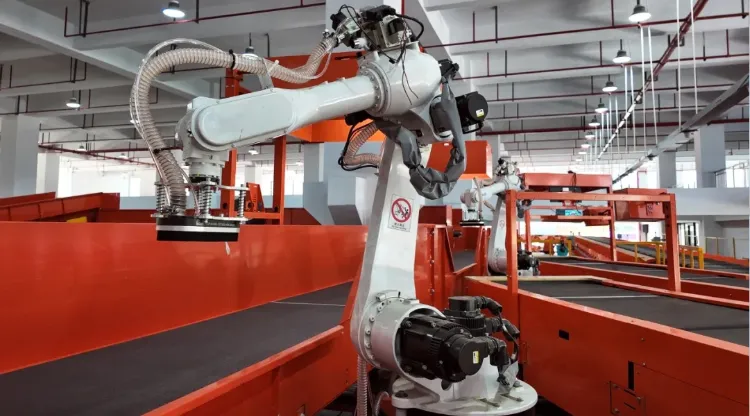
ระบบนำพัสดุด้วยหุ่นยนต์ (Robotic Parcel Induction System) ใช้เทคโนโลยีการจัดการด้วยหุ่นยนต์เพื่อทำให้กระบวนการส่งพัสดุเข้าสู่สายการคัดแยกและสายการลำเลียงเป็นระบบอัตโนมัติ ระบบนี้ได้รับการออกแบบมาสำหรับกิจกรรมโลจิสติกส์ที่มีปริมาณสูง ช่วยลดการจัดการด้วยมือ พร้อมทั้งรักษาการไหลของพัสดุให้ต่อเนื่องและเป็นระเบียบ
แขนหุ่นยนต์อุตสาหกรรมนี้ได้รับการติดตั้งกล้องวิชัน 3D ความแม่นยำสูงและส่วนประกอบจับยึดที่ยืดหยุ่น ซึ่งช่วยให้สามารถกำหนดตำแหน่งและระบุวัตถุ 3D กำหนดท่าทาง และจับยึดได้อย่างยืดหยุ่นโดยไม่ทำลายวัตถุได้ จึงสามารถนำไปใช้ได้อย่างกว้างขวางในสถานการณ์ต่าง ๆ เช่น การป้อนพัสดุแบบไร้คนขับ การคัดแยกและการโหลด รวมถึงการจัดการชิ้นงานในระบบโลจิสติกส์ส่งด่วน
- ระบบป้อนพัสดุอัตโนมัติ
- ระบบหยิบและวางด้วยหุ่นยนต์
- การปรับแต่งกริปเปอร์ที่ยืดหยุ่น
- การป้อนสายพานลำเลียงที่เสถียร
- การบูรณาการกับสายการคัดแยก
- ลดการปฏิบัติงานด้วยมือ
ข้อมูลทางเทคนิค
| ข้อมูลจำเพาะ | รายละเอียด |
|---|---|
| ประเภทผลิตภัณฑ์ | ระบบรับส่งพัสดุด้วยหุ่นยนต์ |
| การสมัคร | ระบบป้อนและนำพัสดุอัตโนมัติ |
| วิธีการจัดการ | การหยิบและวางด้วยหุ่นยนต์ |
| อุปกรณ์หลัก | แขนหุ่นยนต์อุตสาหกรรม |
| อุปกรณ์ปลายทาง | สามารถปรับแต่งได้ตามลักษณะของพัสดุ |
| การบูรณาการระบบสายพานลำเลียง | รองรับการจัดวางระบบสายพานลำเลียงตามความต้องการ |
| ควบคุม | ระบบควบคุมอัตโนมัติแบบบูรณาการ |
| การจัดการพัสดุ | กล่องกระดาษ, พัสดุ และสินค้าที่บรรจุหีบห่อ |
| โครงสร้างระบบ | ปรับแต่งตามความต้องการของสถานที่ |
| การบูรณาการ | สายพานลำเลียง, เครื่องสแกน, DWS และระบบคัดแยก |
| การติดตั้ง | การตั้งค่าตามโครงการ |
| การปรับแต่ง | หุ่นยนต์, อุปกรณ์จับ, สายพานลำเลียง, การจัดวาง และระบบควบคุม |
| พื้นที่การใช้งาน | บริการส่งสินค้า, อีคอมเมิร์ซ, 3PL และศูนย์กระจายสินค้า |
รายละเอียด
จุดเด่นหลักของผลิตภัณฑ์
1. ระบบรับพัสดุอัตโนมัติ
ระบบจะหยิบและวางพัสดุลงบนสายพานลำเลียงโดยอัตโนมัติ ซึ่งช่วยลดขั้นตอนการป้อนพัสดุด้วยมือที่ทำซ้ำๆ
2. การจัดการด้วยหุ่นยนต์
แขนหุ่นยนต์อุตสาหกรรมช่วยให้การจัดการพัสดุมีความยืดหยุ่น และสามารถปรับแต่งให้เหมาะสมกับตำแหน่งการโหลดและกระบวนการทำงานที่ต้องการได้
3. การไหลของวัสดุอย่างต่อเนื่อง
ออกแบบมาเพื่อรักษาการส่งมอบพัสดุให้คงที่สำหรับอุปกรณ์คัดแยกในขั้นตอนต่อไปและระบบสายพานลำเลียงอัตโนมัติ
4. การออกแบบส่วนปลายที่ยืดหยุ่น
ระบบจับยึดสามารถปรับแต่งได้ตามลักษณะของพัสดุ ซึ่งช่วยให้สามารถรองรับรูปทรงของพัสดุที่หลากหลายและข้อกำหนดในการจัดการได้
5. ผสานกับสายการคัดแยก
สามารถเชื่อมต่อกับสายพานลำเลียงแบบสายพาน สายพานลำเลียงแบบลูกกลิ้ง เครื่องสแกน ระบบ DWS และเครื่องคัดแยกพัสดุอัตโนมัติได้
6. ลดการใช้แรงงานด้วยมือ
ช่วยอัตโนมัติงานการโหลดที่ซ้ำๆ และช่วยลดภาระงานของผู้ปฏิบัติงานในพื้นที่การประมวลผลพัสดุ
7. ออกแบบมาเพื่อระบบโลจิสติกส์อัตโนมัติ
เหมาะสำหรับศูนย์กระจายสินค้า ศูนย์กลางบริการส่งด่วน ศูนย์จัดการคำสั่งซื้ออีคอมเมิร์ซ และสภาพแวดล้อมด้านโลจิสติกส์อื่น ๆ ที่มีปริมาณการขนส่งสูง
 |  |
|---|
โครงสร้างระบบรับส่งพัสดุด้วยหุ่นยนต์
ระบบนี้รวมอุปกรณ์จัดการแบบหุ่นยนต์กับระบบขนส่งด้วยสายพานและระบบควบคุมการไหลของพัสดุ เพื่อสร้างกระบวนการรับเข้าสินค้าแบบอัตโนมัติ
ส่วนประกอบหลัก
1. แขนหุ่นยนต์อุตสาหกรรม
ดำเนินการเก็บและวางชิ้นงานแบบอัตโนมัติ
2. พื้นที่รับพัสดุ
รับกล่องพัสดุหรือสินค้าที่บรรจุหีบห่อก่อนที่จะส่งต่อไปยังระบบจัดการด้วยหุ่นยนต์
3. อุปกรณ์ปลาย / อุปกรณ์จับ
ติดต่อและส่งพัสดุตามวิธีการจัดการที่เลือกไว้
4. สายพานลำเลียงแบบเหนี่ยวนำ
ให้พื้นผิวการถ่ายโอนที่ได้รับการควบคุมสำหรับพัสดุที่เข้าสู่กระบวนการคัดแยก
5. ระบบเชื่อมต่อกับสายพานลำเลียง
เชื่อมต่อสถานีเหนี่ยวนำแบบหุ่นยนต์กับระบบอัตโนมัติด้านโลจิสติกส์ในขั้นตอนถัดไป
6. ระบบควบคุม
ควบคุมการเคลื่อนไหวของหุ่นยนต์ การทำงานของสายพานลำเลียง และลำดับการนำเข้าโดยรวม
การประยุกต์ใช้ระบบนำทางพัสดุด้วยหุ่นยนต์
ศูนย์กระจายสินค้าและบริการส่งด่วน
ระบบนี้ช่วยอัตโนมัติในการส่งพัสดุก่อนขั้นตอนการคัดแยกและจัดส่ง
ศูนย์จัดการคำสั่งซื้ออีคอมเมิร์ซ
สนับสนุนการประมวลผลคำสั่งซื้อและพัสดุแบบอัตโนมัติในสภาพแวดล้อมการจัดส่งที่มีปริมาณสูง
ศูนย์กระจายสินค้า
ช่วยในการส่งพัสดุอัตโนมัติระหว่างพื้นที่รับสินค้าและระบบจัดเรียง
คลังสินค้าโลจิสติกส์ 3PL
ช่วยผู้ให้บริการโลจิสติกส์แบบ 3PL ลดการดำเนินการด้วยมือที่ซ้ำซากในการจัดการพัสดุ
ศูนย์จัดเรียงอัตโนมัติ
ทำหน้าที่เป็นโมดูลการป้อนข้อมูลต้นทางสำหรับระบบจัดเรียงพัสดุแบบสายพานแคบ สายพานไขว้ ล้อ และระบบจัดเรียงพัสดุอื่นๆ
สายการผลิตสำหรับพัสดุ
สามารถบูรณาการกับระบบสายพานลำเลียง อุปกรณ์สแกน ระบบ DWS และระบบควบคุมคลังสินค้าได้
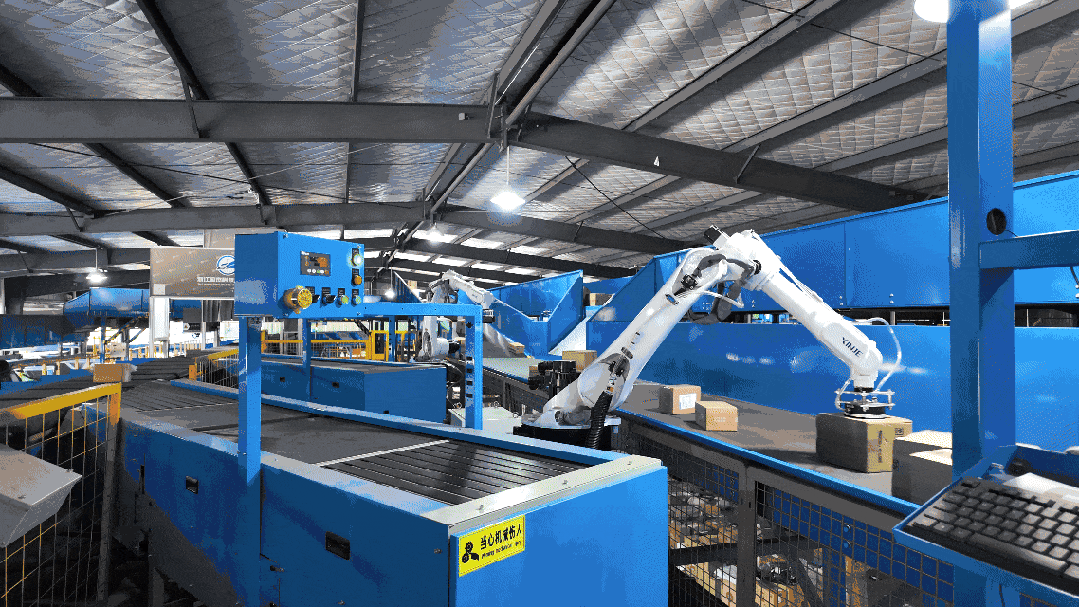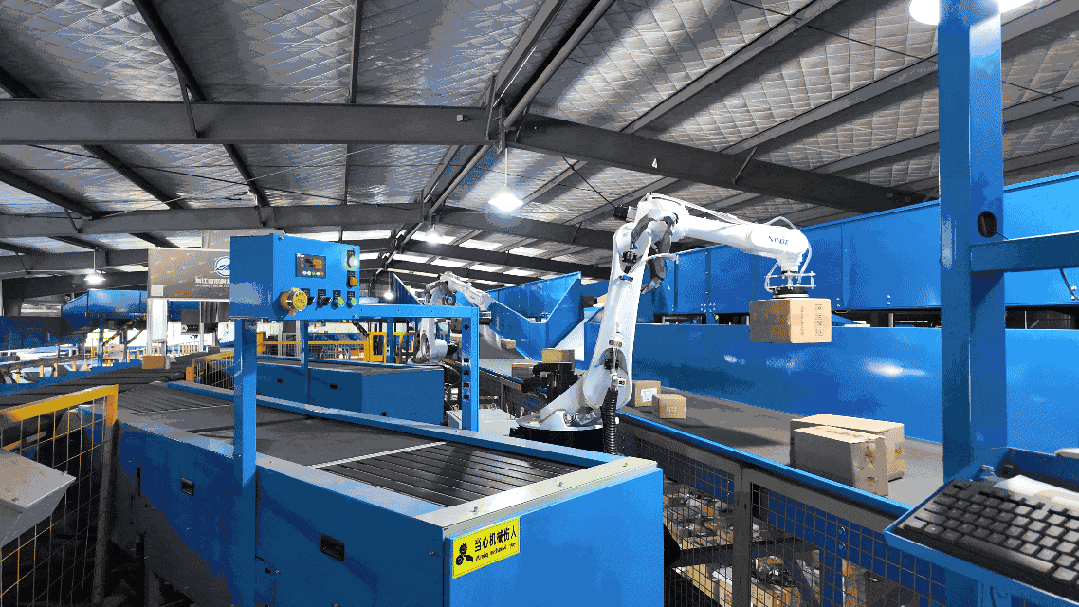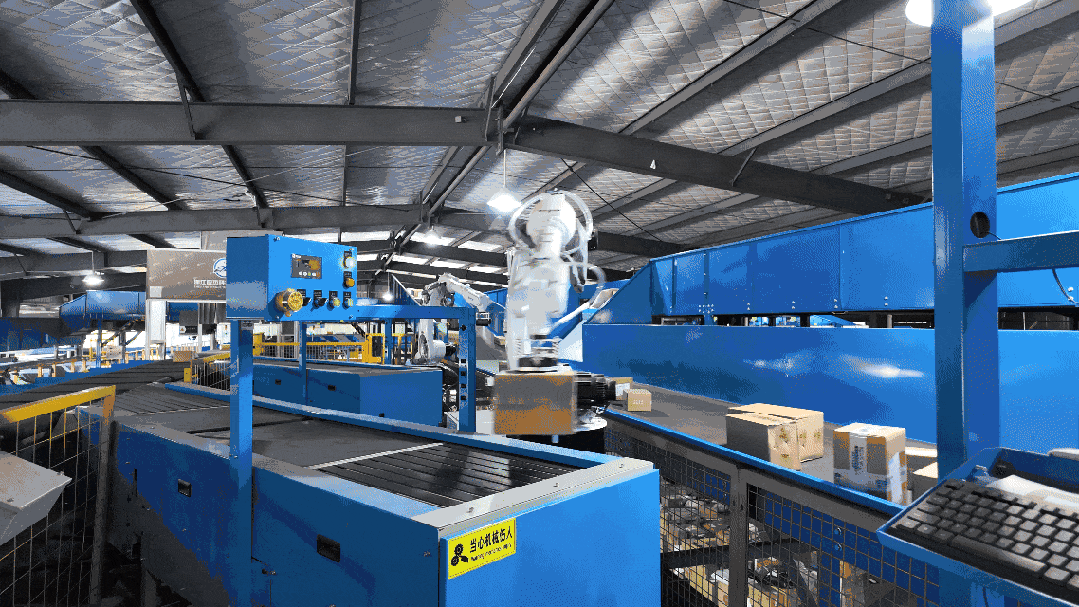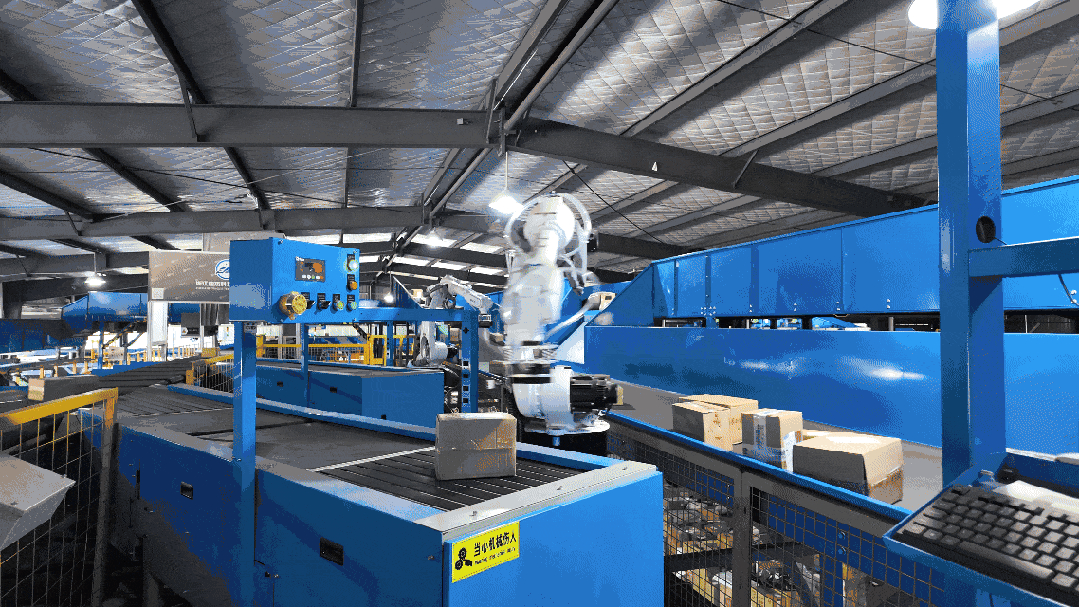
ตั้งค่าสถานีรับพัสดุอัตโนมัติของคุณ
พัสดุแต่ละประเภทต้องการกลยุทธ์การจัดการที่แตกต่างกัน YJ-INTL สามารถปรับแต่งระบบอินดักชันให้เหมาะสมกับเงื่อนไขของโครงการของคุณ
ตัวเลือกการตั้งค่าที่มีอยู่
การตั้งค่าหุ่นยนต์
เลือกการตั้งค่าระบบจัดการด้วยหุ่นยนต์ที่เหมาะสมตามช่วงการทำงานที่ต้องการ
การจัดวางตัวจับ
ปรับแต่งอุปกรณ์ปลายให้เหมาะสมกับขนาดของพัสดุ รวมถึงลักษณะของพื้นผิวและบรรจุภัณฑ์
การจัดวางระบบสายพานลำเลียง
ให้สถานีอินดักชันสอดคล้องกับระบบสายพานหรือระบบลูกกลิ้งที่มีอยู่
การตั้งค่าการจัดวาง
ปรับตำแหน่งของหุ่นยนต์ ทิศทางของสายพานลำเลียง และพื้นที่รับพัสดุให้สอดคล้องกับผังของโรงงาน
การบูรณาการระบบควบคุม
เชื่อมต่อสถานีหุ่นยนต์กับอุปกรณ์อัตโนมัติและระบบควบคุมในบริเวณรอบข้าง
⚙️ สเปคทางเทคนิคและระบบหลัก
1. ระบบให้อาหารด้วยหุ่นยนต์ที่ขับเคลื่อนด้วย AI และระบบมองเห็น 3 มิติ
- ระบบจัดส่ง 3 โซน: ประกอบด้วยโต๊ะจัดส่ง 14 ตัว แบบ 4 ขั้นตอน เพื่อเพิ่มประสิทธิภาพในการจัดการพัสดุที่เข้ามาในปริมาณมาก
- ระบบจดจำภาพ 3 มิติ: ระบุรูปทรง ขนาด และทิศทางของพัสดุแบบเรียลไทม์ เพื่อการจับยึดที่แม่นยำ
- แขนหุ่นยนต์แบบดูดแบบไบโอนิก: แขนหุ่นยนต์ 2 ตัวที่มีน้ำหนักเบาและทำงานอัตโนมัติเต็มรูปแบบ ซึ่งเลียนแบบความคล่องแคล่วของมนุษย์เพื่อจับ จัดให้อยู่ตรงกลาง และวางสิ่งของทีละชิ้นลงบนสายการสแกน/การชั่งน้ำหนัก
- ลดการใช้แรงงาน: แทนที่การให้อาหารด้วยมือ ซึ่งช่วยลดความกดดันด้านแรงงานในช่วงฤดูกาลสูงได้อย่างมีนัยสำคัญ
2. การกำหนดตำแหน่งด้วยอินฟราเรดที่แม่นยำ และการลำเลียงความเร็วสูง
- การกำหนดตำแหน่งพัสดุด้วยอินฟราเรด: เซ็นเซอร์อินฟราเรดแบบแอคทีฟจะตรวจจับและปรับตำแหน่งพัสดุแบบเรียลไทม์
- เทคโนโลยีการจัดศูนย์อัตโนมัติ: จัดให้พัสดุอยู่ตรงกลางสายพานลำเลียงโดยอัตโนมัติ เพื่อป้องกันการเบี่ยงเบนจากศูนย์กลางหรือการตกหล่นระหว่างการขนส่งด้วยความเร็วสูง
3. สถาปัตยกรรมระบบไฟฟ้าสีเขียวที่ประหยัดพลังงาน
- มอเตอร์แม่เหล็กถาวร: ระบบขับเคลื่อนที่มีประสิทธิภาพสูง ให้ระดับประสิทธิภาพการใช้พลังงาน Class-1
- ประสิทธิภาพที่เป็นมิตรต่อสิ่งแวดล้อม: ลดการใช้ไฟฟ้าลงกว่า 40% ซึ่งช่วยให้ศูนย์กระจายสินค้าบรรลุเป้าหมายด้านความยั่งยืนและโลจิสติกส์สีเขียว
4. การบูรณาการระบบส่งสินค้าช่วงสุดท้ายแบบอัตโนมัติ
- การนำกองยานไร้คนขับมาใช้: ผสานรวมยานพาหนะอัตโนมัติระยะสั้นได้อย่างราบรื่น เพื่อการส่งสินค้าด่วนในพื้นที่
- การปรับให้เหมาะสมด้านค่าใช้จ่ายและประสิทธิภาพ: ลดค่าใช้จ่ายในการขนส่งในระยะสุดท้ายลงอย่างน่าทึ่ง และช่วยให้สามารถจัดตารางการส่งสินค้าได้อย่างยืดหยุ่น
คำถามที่พบบ่อย
ระบบรับส่งพัสดุด้วยหุ่นยนต์ใช้แขนหุ่นยนต์อุตสาหกรรมเพื่อหยิบและวางพัสดุลงบนสายพานลำเลียงหรือสายคัดแยกอย่างอัตโนมัติ ซึ่งช่วยลดขั้นตอนการป้อนพัสดุด้วยมือที่ทำซ้ำๆ
ระบบรับพัสดุจากพื้นที่ป้อนข้อมูลด้านต้น ระบุตำแหน่งจัดการที่มีอยู่ เลือกพัสดุด้วยอุปกรณ์ปลายทางที่ตั้งค่าไว้ และวางพัสดุนั้นลงบนสายพานลำเลียงด้านปลาย
ระบบนี้สามารถปรับแต่งให้เหมาะสมกับกล่องกระดาษ กล่องพัสดุ และสินค้าบรรจุภัณฑ์อื่น ๆ ตามขนาด น้ำหนัก ลักษณะพื้นผิว และข้อกำหนดในการจัดการ
ใช่ครับ สถานีเหนี่ยวนำแบบหุ่นยนต์สามารถออกแบบให้เชื่อมต่อกับสายพานลำเลียงแบบสายพาน สายพานลำเลียงแบบลูกกลิ้ง และอุปกรณ์จัดการวัสดุอื่น ๆ ที่มีอยู่หรือที่ติดตั้งใหม่ได้
ใช่ครับ ส่วนปลายของระบบสามารถเลือกหรือปรับแต่งได้ตามลักษณะของพัสดุและวิธีการจัดการที่ต้องการ
ใช่ครับ ระบบอินดักชันแบบหุ่นยนต์สามารถใช้เป็นโมดูลป้อนข้อมูลขั้นต้นสำหรับระบบคัดแยกพัสดุอัตโนมัติได้
ใช่ครับ สถานีรับส่งแบบอัตโนมัติด้วยหุ่นยนต์สามารถถูกบูรณาการเข้ากับระบบอัตโนมัติด้านโลจิสติกส์ ซึ่งรวมถึง DWS การสแกนบาร์โค้ด ระบบสายพานลำเลียง และอุปกรณ์คัดแยก
การใช้งานทั่วไป ได้แก่ ศูนย์กระจายสินค้าของบริการส่งพัสดุ ศูนย์จัดการคำสั่งซื้ออีคอมเมิร์ซ ศูนย์กระจายสินค้า คลังสินค้า 3PL และศูนย์ประมวลผลพัสดุอัตโนมัติ
ใช่ครับ ตำแหน่งของโรบอต พื้นที่การหยิบสินค้า จุดเชื่อมต่อกับสายพานลำเลียง ทิศทางการเหนี่ยวนำ กริปเปอร์ และผังโดยรวม สามารถปรับแต่งได้ตามสถานที่และกระบวนการทำงานของลูกค้า
ใช่ครับ YJ-INTL สามารถจัดหาอุปกรณ์อินดักชันแบบหุ่นยนต์ได้ ซึ่งเป็นส่วนหนึ่งของโซลูชันการอัตโนมัติด้านโลจิสติกส์ที่ครอบคลุมยิ่งขึ้น รวมถึงการออกแบบระบบและการบูรณาการอุปกรณ์
เพื่อขอใบเสนอราคา ลูกค้าควรให้ข้อมูลเกี่ยวกับขนาดและช่วงน้ำหนักของพัสดุ ประเภทพัสดุ กระบวนการดำเนินงานที่ต้องการ ข้อมูลเกี่ยวกับระบบสายพานลำเลียง พื้นที่ที่มีอยู่ วิธีการเหนี่ยวนำที่ต้องการ และขั้นตอนการดำเนินงานด้านโลจิสติกส์โดยรวม
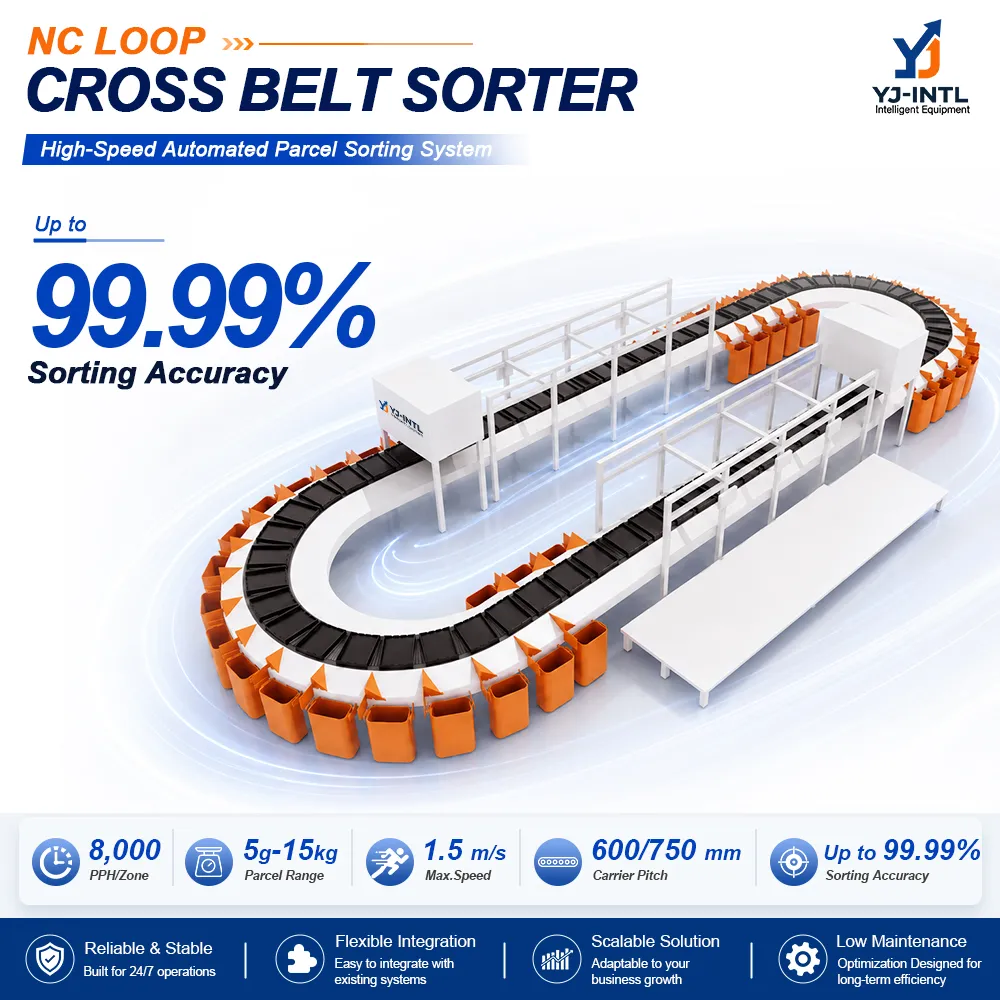
Meet YJ-INTL at CeMAT ASIA 2026: Visit Booth N2-C1-2 for Complete Intralogistics Solutions
อ่านเพิ่มเติม